La escuela donde cada dato está medido, no supuesto.
Computación visual, redes neuronales convolucionales e ingeniería del software, enseñadas construyendo sistemas reales que hoy están desplegados y en producción.
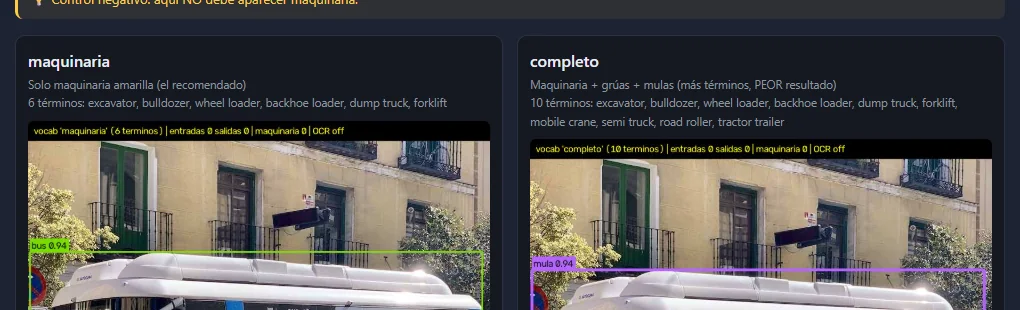
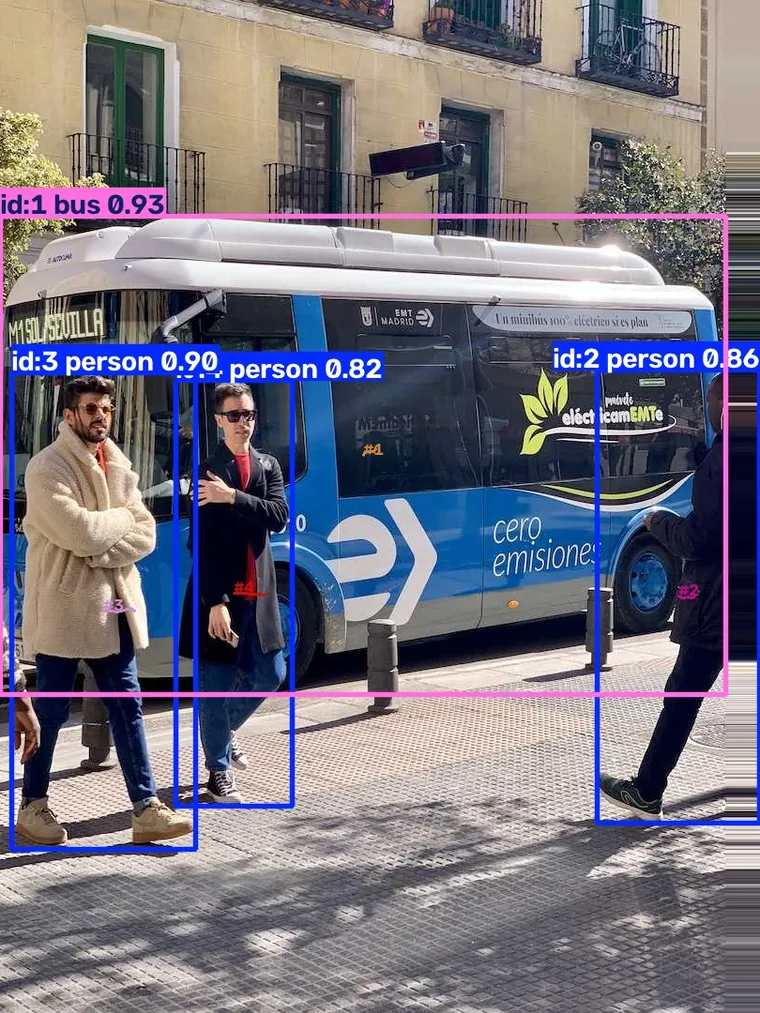
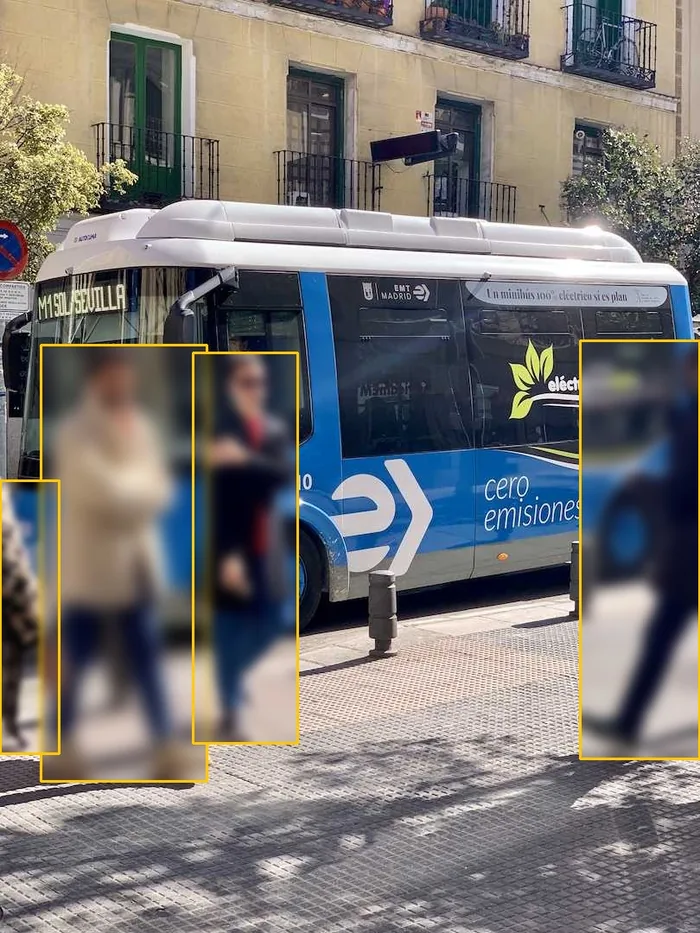
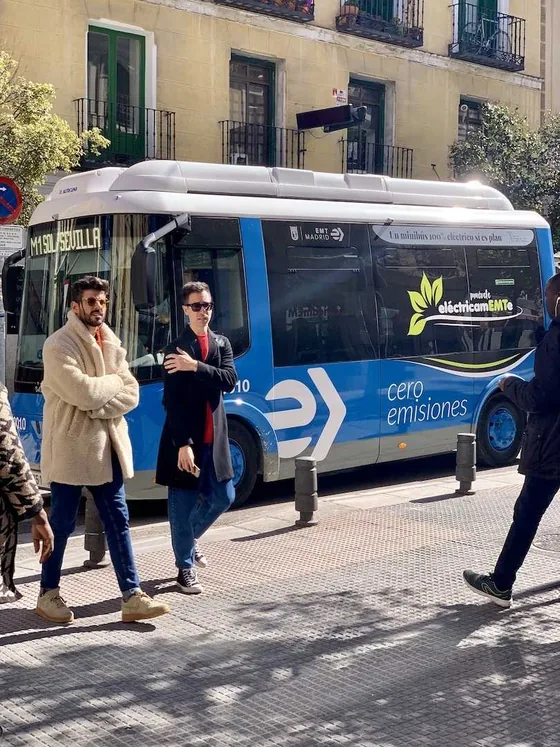
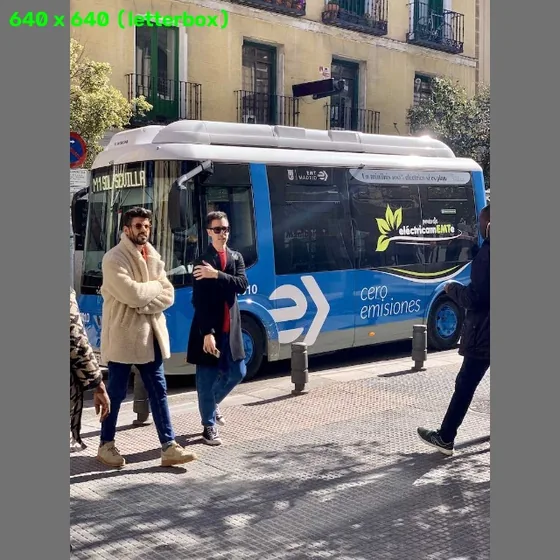
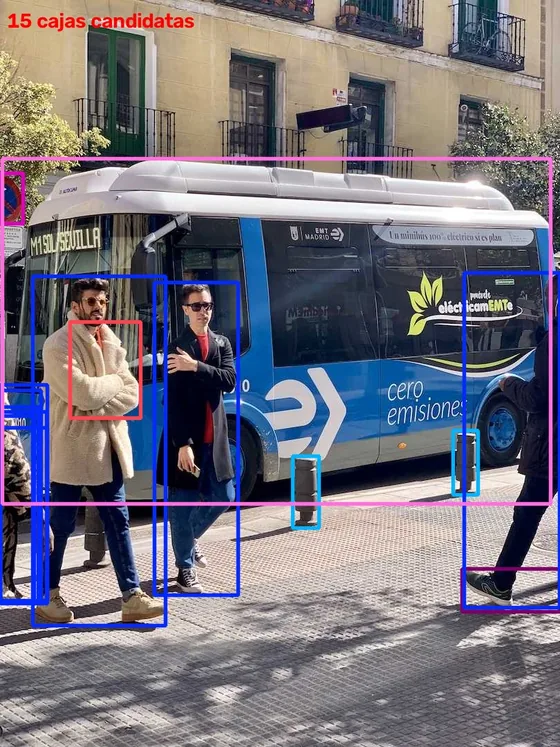
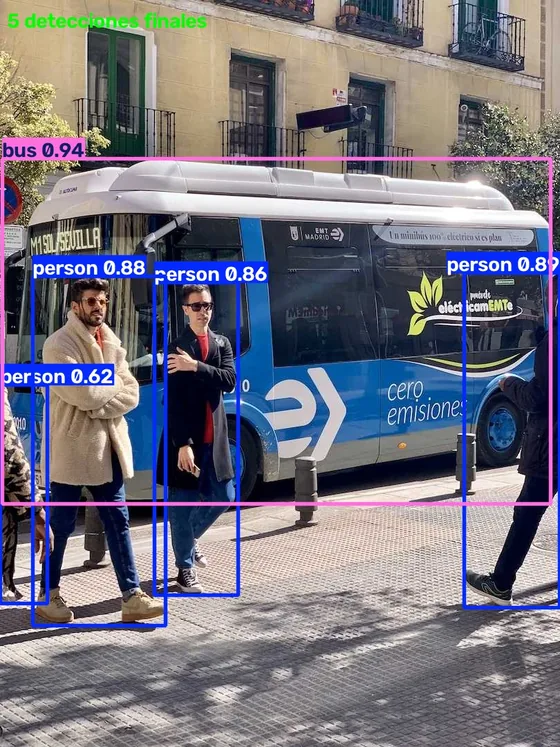
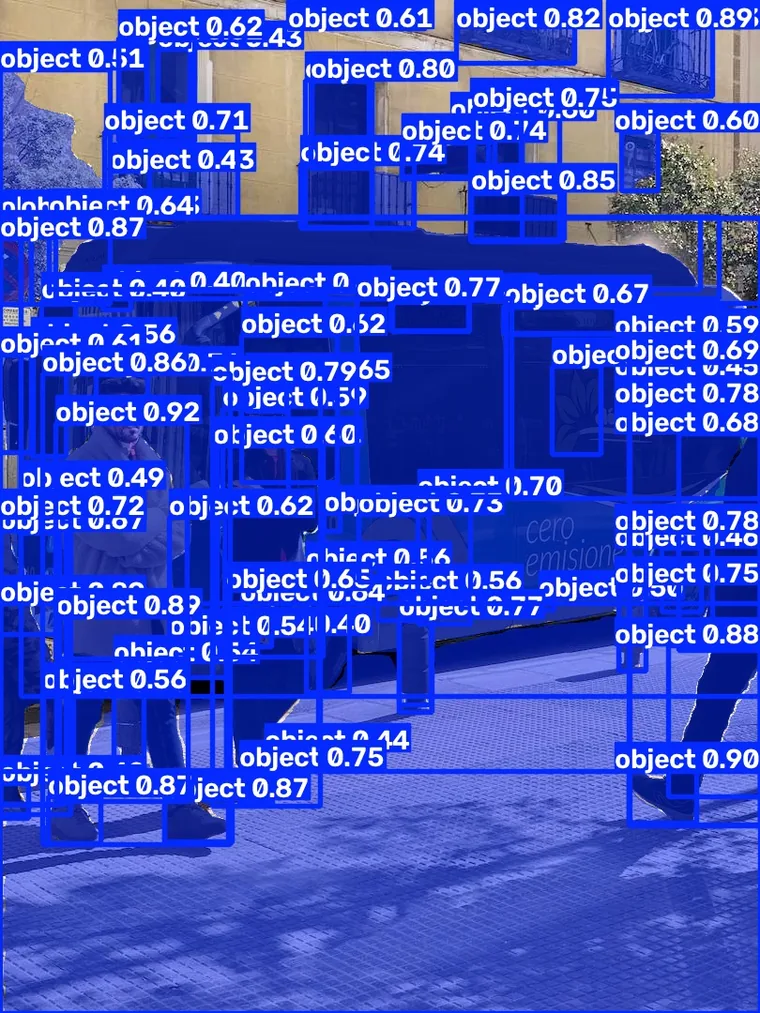
El mismo autobús, dos respuestas incompatibles
Las dos imágenes son la misma foto, analizada con la misma técnica. Solo cambió una lista de palabras.
Casi todos los cursos te enseñan a llamar a una librería
Aquí se construye el sistema completo, se rompe, y se documenta el número real que salió.
❌ Lo que dice un curso normal
- «ONNX acelera la inferencia en CPU»
- «Usa el modelo más grande que aguante tu GPU»
- «Cuida los falsos positivos»
- «Fija la resolución de la cámara»
- «YOLO detecta 80 clases»
✅ Lo que aprendes aquí
- 13 FPS contra 35 en esta RTX 3060. En GPU la ventaja se diluye.
- Tres modelos distintos dieron los mismos 15 FPS: manda la webcam.
- Sin filtros, una persona sentada generó 78 eventos fantasma en un minuto.
- MJPG antes que la resolución, o dos cámaras caen a 1 FPS.
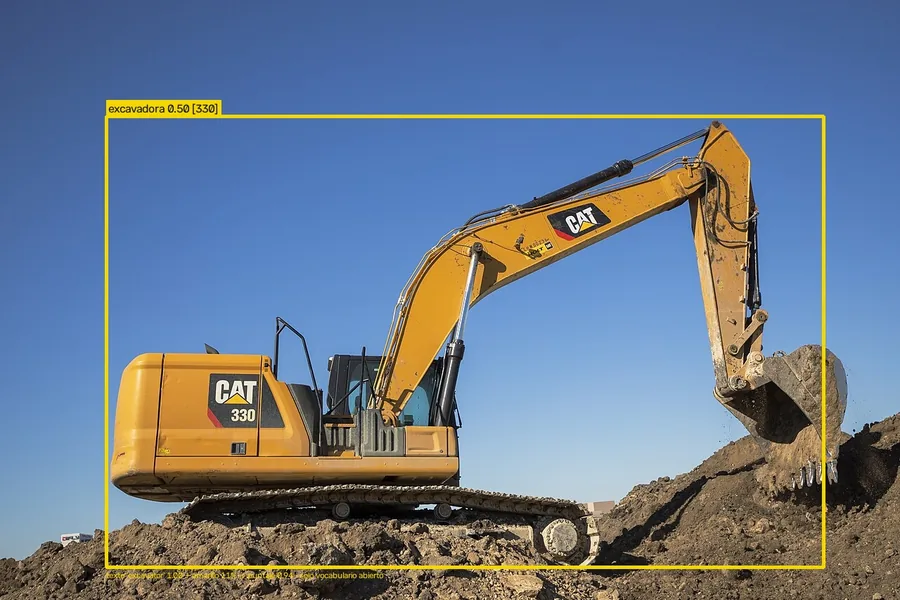
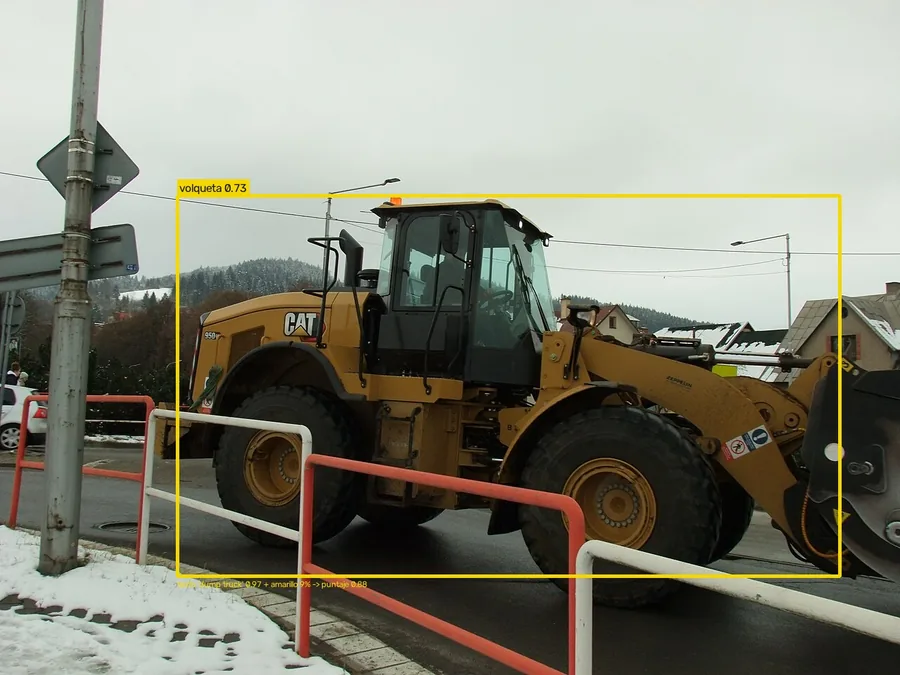
- COCO no ve una excavadora. Cero cajas. Y así se resuelve.
Ninguna de estas imágenes es material de archivo
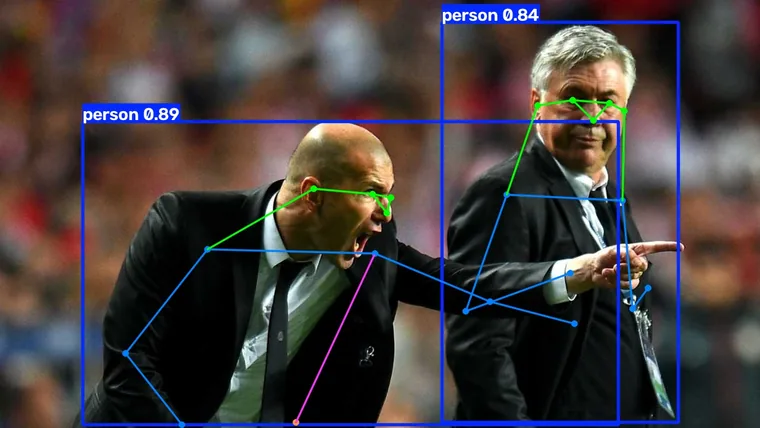
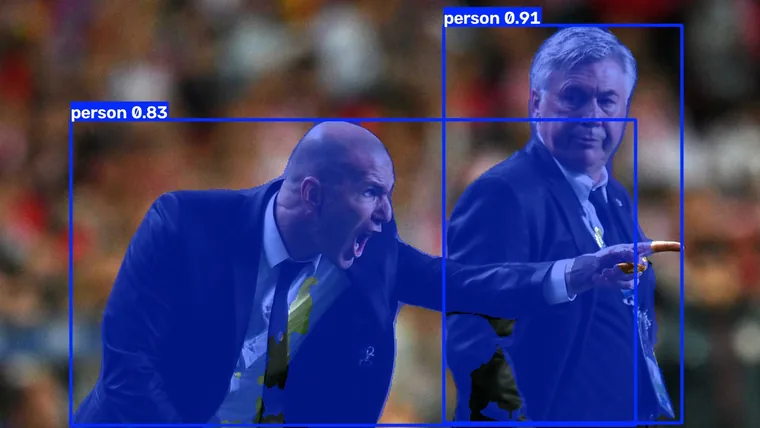
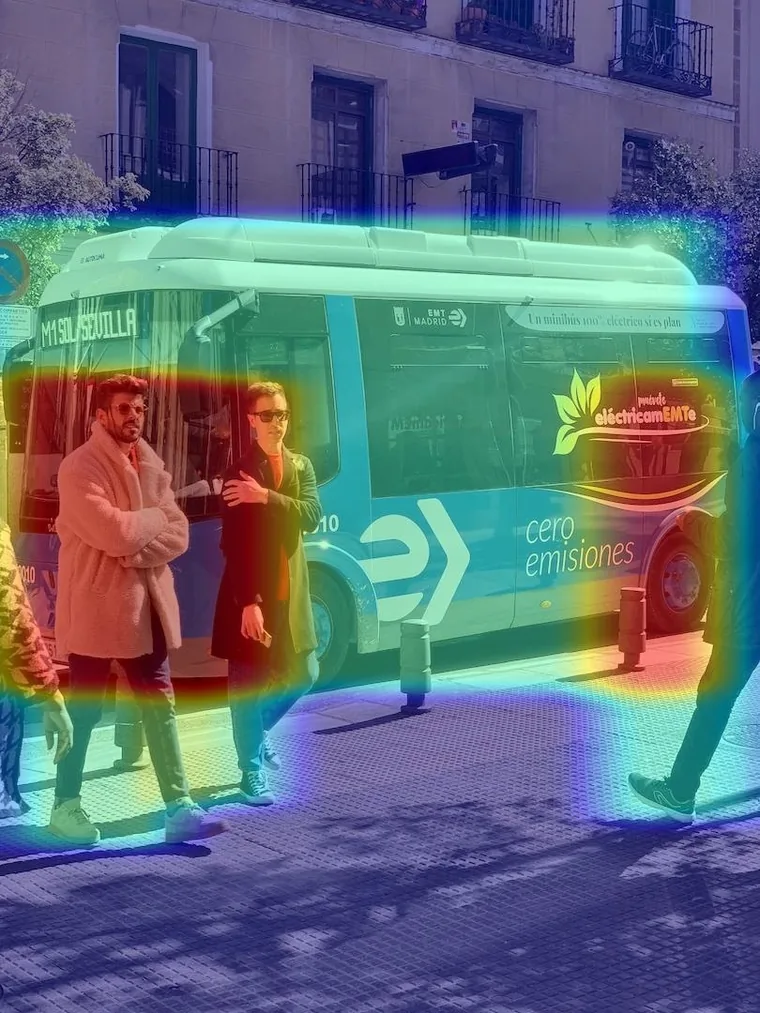
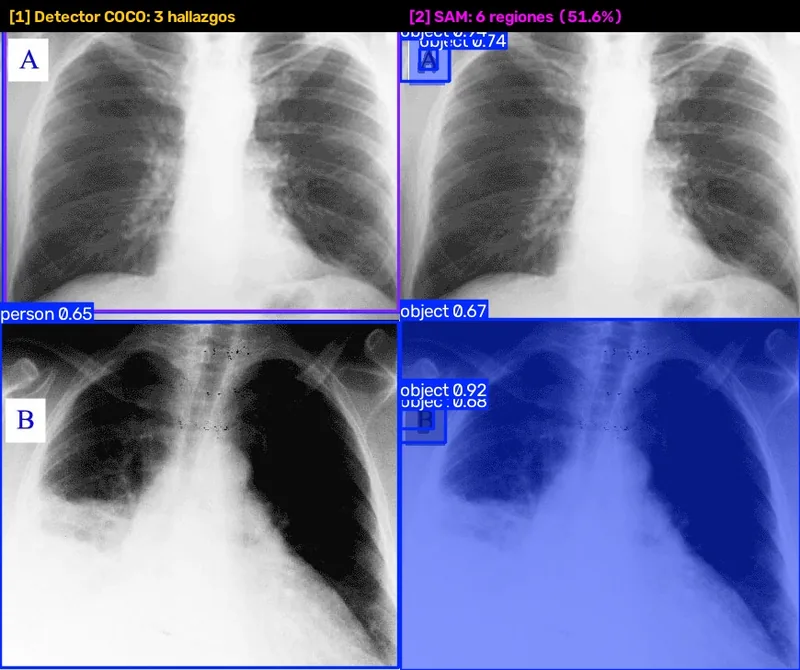
Todas salieron de ejecutar los modelos del curso. Si aparece una caja, la puso el sistema; si aparece un número, se midió.
Cada clase trae tres cosas, siempre
Teoría con el porqué
No qué función llamar, sino qué problema resuelve y cuándo falla. Con el error de diseño que costó descubrirlo.
Informe técnico de ingeniería
Arquitectura, pipeline, inventario de archivos y la tabla completa de variables ajustables con el efecto de subir o bajar cada una.
Código comentado y ejecutable
Comentado línea por línea en español, con un reto para romperlo a propósito y ver qué pasa.
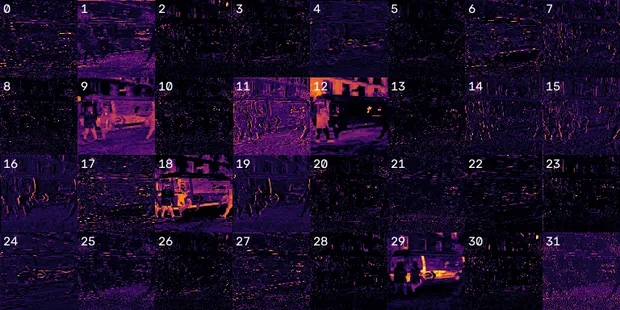
Se abre la caja negra y se mira dentro
Los mapas de activación de la red, capa por capa, sobre una imagen propia.
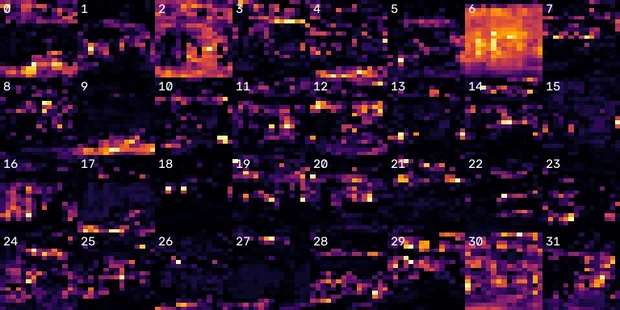
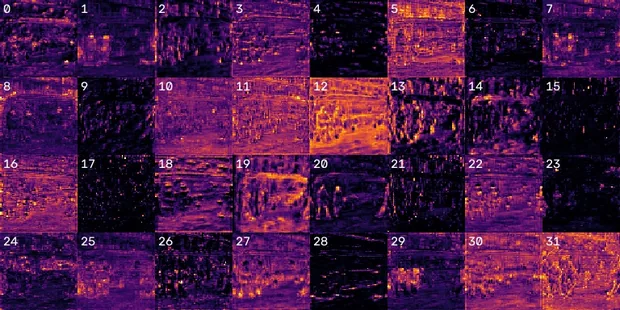
Y el pipeline completo, paso a paso
Dónde se ejecuta cada ejercicio
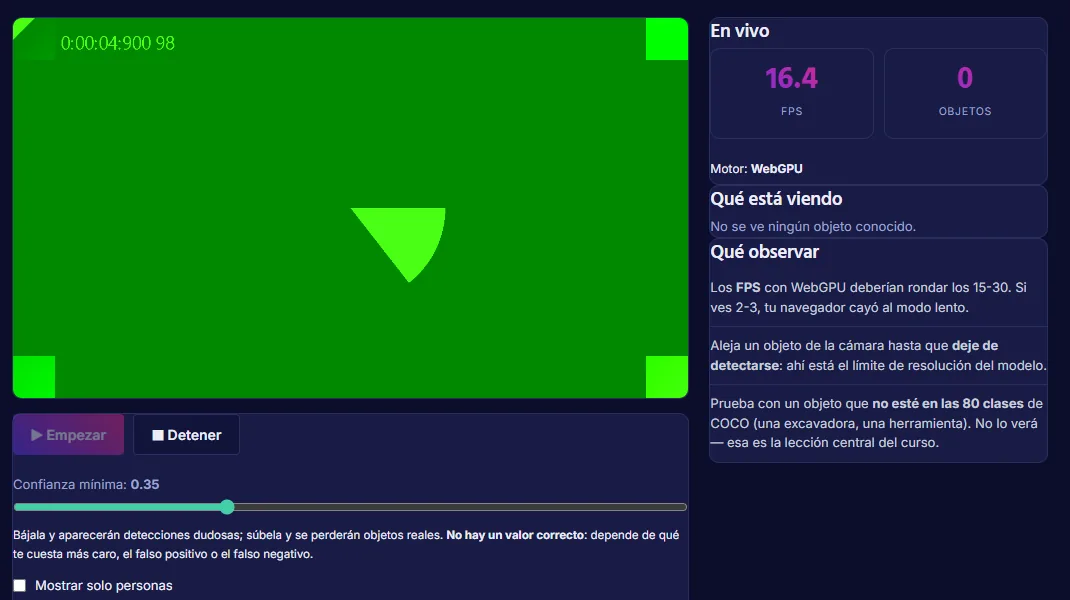
En tu navegador, sin instalar nada
La detección en vivo corre en tu propia tarjeta gráfica dentro de la pestaña, con tu cámara. Tu vídeo nunca sale de tu equipo. Medido: 14-16 FPS con WebGPU, lo mismo que en nativo con CUDA.
En tu equipo, con el paquete de la escuela
Entrenar tus propios modelos, el vocabulario abierto y los tres laboratorios necesitan GPU local: eso no cabe en una pestaña, y decirlo claro vale más que un botón que decepcione. Se descarga desde tu cuenta.
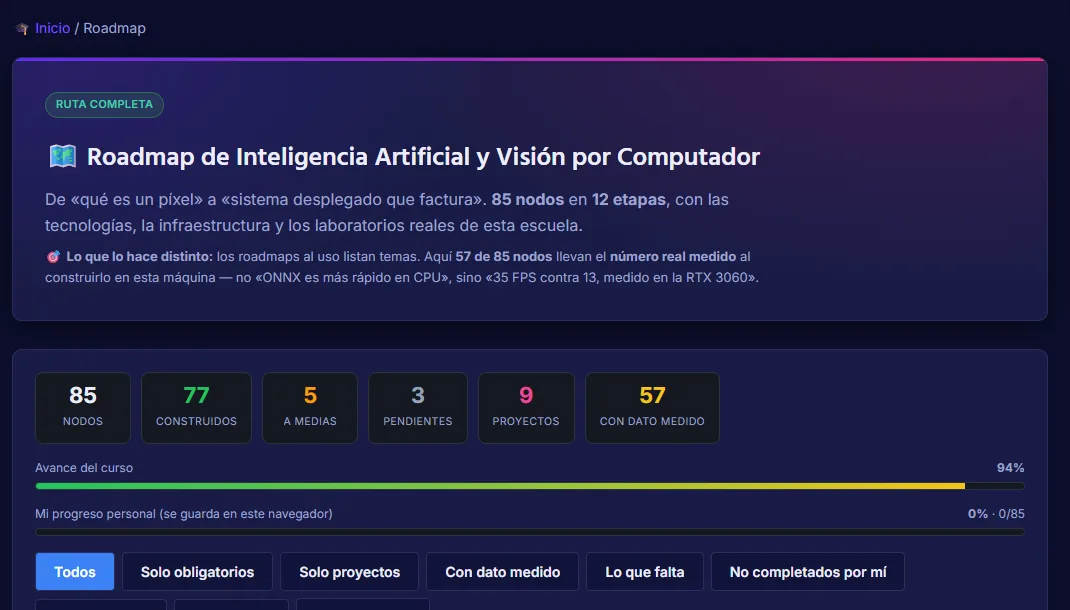
85 nodos, y 57 con el número real medido
El roadmap completo se consulta sin registro. Enseñar la ruta no regala el curso.
Un recorrido de 28 segundos
Sin locución ni montaje: la plataforma tal como es.
Tres verticales completos, de la idea al sistema desplegado
Aquí se ve que el modelo es el 20 % del problema y el dominio el 80 %.
Laboratorio Médico
Por qué un detector COCO dice «person» sobre una radiografía, y qué sí se puede vender.
Laboratorio Deportivo · Remo
Medir técnica de remada: ángulos, fases, ritmo, errores y triangulación 3D.
Laboratorio Vehicular · Control de acceso
Autos, camiones, mulas, grúas y maquinaria amarilla + lectura de placas.
Las 17 clases
De «qué es un píxel» a «sistema desplegado que factura».
Setup + Detección en vivo
Montamos el entorno con GPU y detectamos 80 objetos en vivo con la webcam.
Anatomía de YOLO
Qué devuelve el modelo por dentro: el tensor, las cajas, las métricas.
Conteo y zonas
Control de aforo: define una zona y cuenta objetos dentro en tiempo real.
Tracking
IDs estables por objeto, trayectorias y conteo por cruce de línea.
Entrenar tu propio modelo
Transfer learning sin etiquetado manual: captura, entrena y clasifica.
Segmentación y poses
Máscaras por píxel y esqueleto de 17 puntos. La puerta a medir movimiento.
Despliegue a producción
De la laptop al VPS: nginx, HTTPS, ONNX y medición en el navegador.
Casos de negocio
Matriz capacidad → producto → mercado, pricing y modelo de ingresos.
Ultralytics Solutions
Nueve soluciones listas: mapa de calor, conteo, velocidad, colas y más.
YOLO-World · vocabulario abierto
Detectar por TEXTO lo que el modelo nunca entrenó.
SAM / FastSAM + auto-etiquetado
Segmentar cualquier cosa y convertir detecciones en dataset.
RT-DETR + Benchmark
Detector transformer sin NMS y cómo elegir modelo por restricciones.
Export / Edge
ONNX, TorchScript y cuánto se gana de verdad al exportar.
YOLOE · segmentar por texto en vivo
La máscara de cualquier objeto que nombres, en tiempo real.
Control por gestos
Clasificador propio de gestos con anti-rebote para disparar acciones.
Landmarks de mano
21 puntos de la mano entrenando pose sobre un dataset propio.
Detección de naves · NIC/DIMAR
OCR de matrícula naval con validación por norma y dígito verificador.
Una licencia, todo el contenido.
Las 17 clases, las 9 soluciones y los 3 laboratorios, con sus informes técnicos y todo el código comentado.